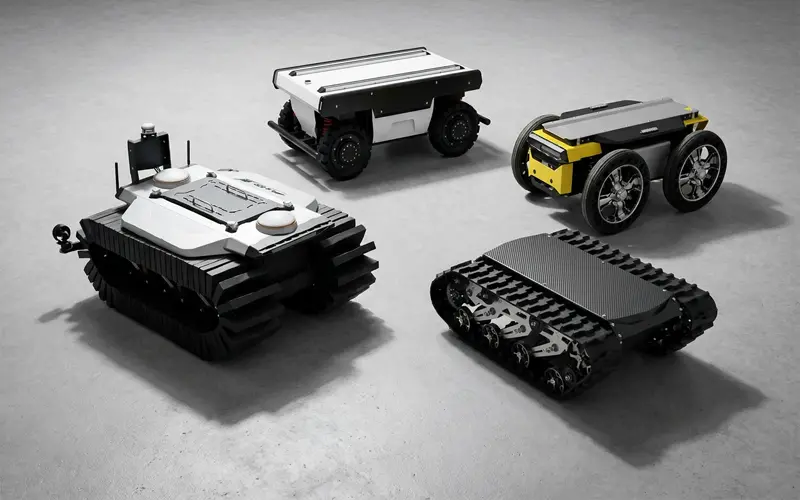
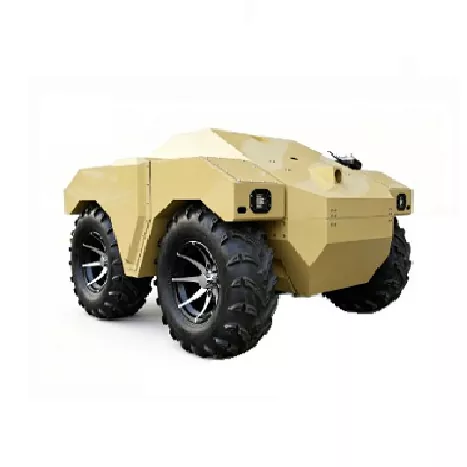
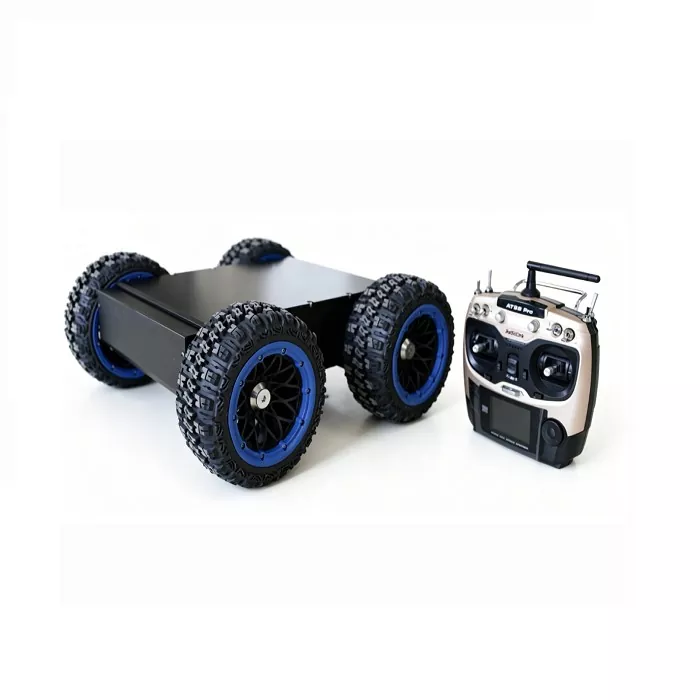
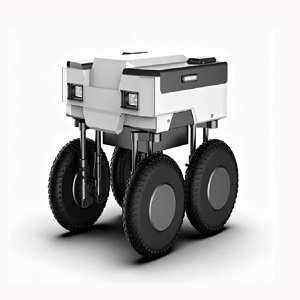
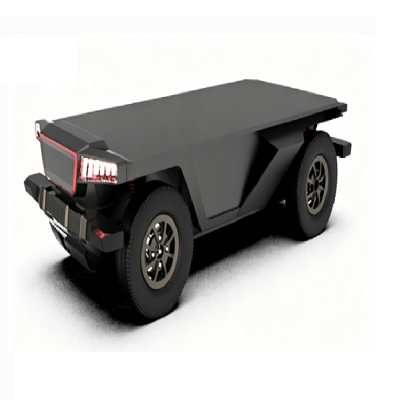
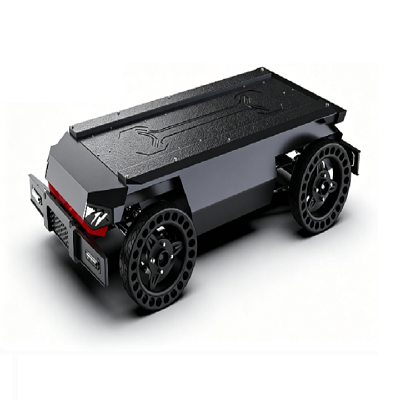
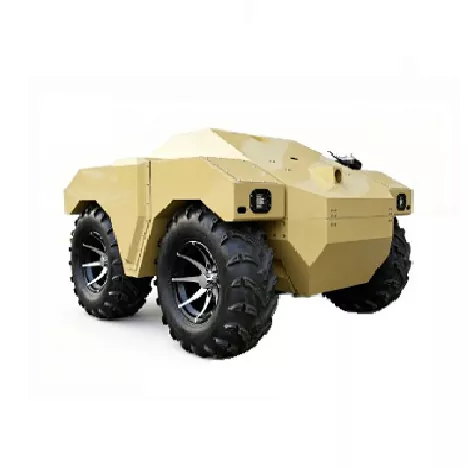
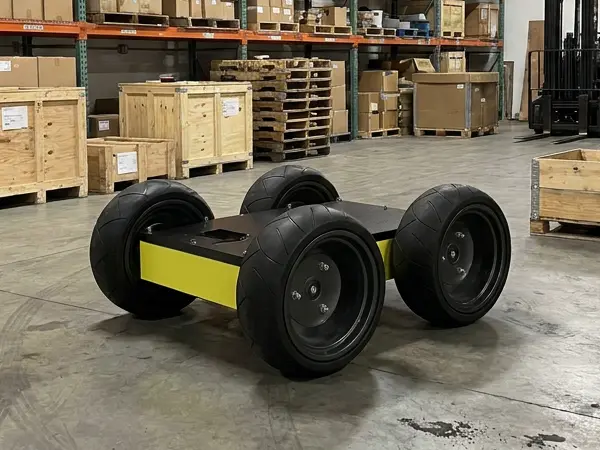
WD-W3-4400M/L fyrhjulsstyrda chassiserier är universella 4WS fyrhjulsstyrande robotplattformar, byggda med oberoende 4-hjulsdrift, oberoende styrning och oberoende dämpande fjädring. Multiple flexible motion modes are supported: forward/backward travel, lateral side shift, in-situ zero turn and Ackermann steering. The whole vehicle structure is compact, sturdy and durable, equipped with servo electric hub motors; customers can choose honeycomb solid explosion-proof tires or rubber pneumatic tires for different terrain, easy daily maintenance. Standard 48V30Ah litiumbatteri med BMS fullt skyddssystem. Exquisite industrial housing design with large inner cabin space for installing sensors, control cabinets and other auxiliary equipment. Två modeller (M liten tung last / L stor terräng) täcker olika last- och framkomlighetskrav, flitigt använda i spaning, rörledningsinspektion, fältutforskning, universitetsvetenskaplig forskning och robotikundervisningsprojekt.
Denna autonoma leveransrobot har en nyttolast på 20 kg och LiDAR SLAM-navigering för exakt inomhuslogistik. Med 6 timmars batteritid och hissintegration säkerställer Autonomous Delivery Robot effektiv, kontaktlös leverans för hotell och kontor.
WD-W3-4400S multi-directional hjulchassi med 4WS är en universell 4-hjuls styrrobotplattform med oberoende drivning, oberoende styrning och oberoende dämpande fjädring för varje hjul. Den stöder flera flexibla rörelselägen: rörelse framåt/bakåt, sidoförskjutning, nollsväng på plats och Ackermann-styrning. Kompakt, robust och hållbar struktur utrustad med elektriska servo navmotorer, valfria pneumatiska däck eller solida explosionssäkra däck för stark terränganpassning och enkelt underhåll. Standard 48V30Ah litiumbatteri med BMS-skyddssystem. Rymlig innerhytt och utsökt design av industriella bostäder reserverar rikligt med utrymme för extra nyttolaster, flitigt använt i spaning, inspektion, fältutforskning, laboratorieforskning och utbildningsrobotutveckling.
WD-W3-2200H Electric Ackermann Wheeled Chassis är en högintegrerad allmän tung lastad elektrisk mobil plattform för hjulförsedda robotar. Den använder främre Ackermann-styrning plus bakre integrerad differentialdrivning med hårdbrygga, utrustad med egenutvecklad dubbel A-arms balansupphängning, tvåväxlad bakaxel och högeffekts 48V borstlöst drivsystem. Matchat med främre skiva bak trumma dubbla bromssystem och ultra-stor intern tom kabin, chassit stöder flera skräddarsydda konfigurationer med 300 kg tung lastkapacitet och IP54 damm- och stänksäker klassificering. Det används i stor utsträckning inom fältspaning, utomhuspatrullinspektion, geologisk utforskning, universitetsvetenskaplig forskning och autonom körning som undervisar i obemannade robotprojekt.
Produktsammanfattning
Förslag: (Cirka 240 tecken, inklusive nyckelord)
Denna intelligenta säkerhetspatrullrobot är designad för komplexa utomhusmiljöer, och integrerar en 16-linjers LiDAR och en dubbeloptisk gimbal för högprecisions 3D-modellering och AI-ansiktsigenkänning. Säkerhetspatrullroboten har en fyrhjulsoberoende fjädring och drivsystem, som erbjuder utmärkta hinderkorsningsmöjligheter (max klättringsvinkel 15°) och IP55-skydd för allväder. Utrustad med laser SLAM-navigering, stöder den autonom vägplanering och snabbt batteribyte, vilket gör det till ett idealiskt val för obemannad och intelligent säkerhetshantering i industriparker, natursköna platser och stora samhällen, vilket effektivt förbättrar säkerhetseffektiviteten och minskar arbetskostnaderna.
WD-W3-2200L tunga lastade UGV Ackermann Wheeled Chassis är en högintegrerad universalhjulsförsedd robotmobil plattform med främre Ackermann-styrning och bakre integrerad differential hårdbrygga. Den använder sig av egenutvecklad dubbel A-arm balansupphängning, dubbla hastigheter bakaxel, 48V 1650W högeffekt borstlöst drivsystem och främre skiva bak trumma dubbla bromssystem. Utrustad med extremt stor invändig tom hytt, 300 kg tung lastkapacitet och IP54 damm- och vattentät klass. Flera skräddarsydda konfigurationer stöds, lämpliga för spaning, utomhusinspektion, geologisk utforskning, universitetsvetenskaplig forskning och autonom körning som undervisar i obemannade robotprojekt.
Vi använder cookies för att ge dig en bättre webbupplevelse, analysera webbplatstrafik och anpassa innehåll. Genom att använda denna sida godkänner du vår användning av cookies. Sekretesspolicy