Mejla oss
Produkter
Klätterrobot för sugvägg

Klätterrobot för sugvägg

Model:WD-CR3
Denna autonoma sugväggsklätterrobot är konstruerad för inspektion av infrastruktur på hög höjd på betongytor. Genom att använda avancerad undertrycksadsorption säkerställer sugväggsklättringsroboten stabil vidhäftning och exakt rörelse i temperaturer från -20°C till +50°C. Utrustad med dubbla 1080P-kameror och AI-detektionssystem, ersätter den manuellt arbete för säkrare, effektivare kontaktbaserade operationer. Med en nyttolast på ≤5 KG och modulär design, integrerar denna robot datahantering för omfattande strukturell hälsoövervakning.

Inledning: Utmaningen med höghöjdsoperationer

Underhåll av infrastruktur, särskilt för storskaliga betongkonstruktioner som broar, dammar och höghus, har länge stått inför stora utmaningar. Traditionella metoder är starkt beroende av manuellt arbete med rep och byggnadsställningar, vilket innebär allvarliga säkerhetsrisker för arbetarna. Dessutom är mänsklig inspektion ofta subjektiv, ineffektiv och svår att standardisera. För att ta itu med dessa miljömässiga och operativa smärtpunkter erbjuder vår helt autonoma sugväggsklätterrobot en transformativ lösning. Genom att utnyttja principerna för adsorption av undertryck under vakuum skapar detta system en säker anslutning till vertikala ytor, vilket möjliggör säkra och exakta automatiserade operationer i komplexa miljöer.

Kärnteknologi: Avancerad negativt tryckadsorption

Kärnan i vårt system är 独创吸附系统 (ursprungligt adsorptionssystem). Till skillnad från magnetiska larvband som är begränsade till stålytor, är sugväggsklätterroboten designad specifikt för den stora majoriteten av infrastrukturen som består av betong. Mekanismen genererar ett undertryck i förhållande till atmosfärstrycket mellan roboten och väggytan. Denna teknik gör att roboten kan fästa stadigt på olika materialytor, vilket säkerställer stabilitet även under kontaktbaserade uppgifter. Oavsett om den arbetar inomhus eller utomhus, bibehåller roboten prestanda över ett brett arbetstemperaturområde på -20°C till +50°C, vilket gör den anpassningsbar till olika globala klimat.

Nyckelfunktioner och tekniska specifikationer

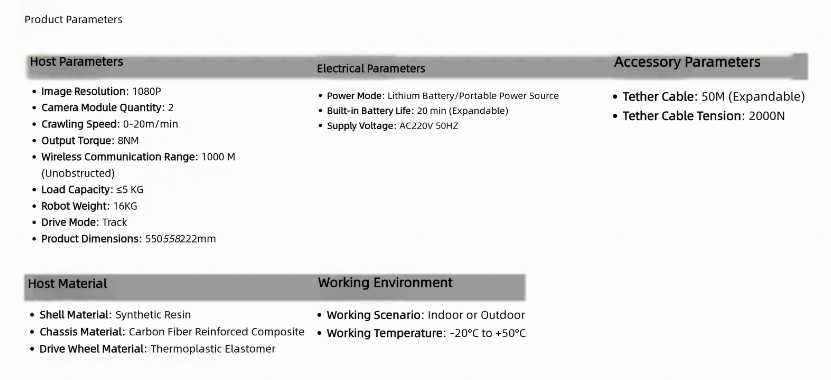
Sugväggsklätterroboten är byggd för hållbarhet och intelligens. Konstruerad med ett skal av syntetiskt harts och ett kolfiberförstärkt kompositchassi, balanserar den lätt rörlighet (16 kg totalvikt) med robust strukturell integritet. Viktiga tekniska höjdpunkter inkluderar:

High-Definition Vision: Utrustad med 2 kameramoduler som erbjuder 1080P upplösning, vilket ger tydlig visuell feedback för fjärroperatörer.

Agile Mobility: Kan klättra i hastigheter från 0 till 20m/min med ett utgående vridmoment på 8NM, vilket gör att den kan navigera vertikala hinder effektivt.

Utökad drift: Drivs av litiumbatterier eller mobila strömkällor, den erbjuder 20 minuters kontinuerlig drift (utbyggbar), stödd av en 50M tjuderkabel (utbyggbar) med 2000N spänningsmotstånd.

Robust anslutning: En trådlös kommunikationsräckvidd på upp till 1000M (ohindrad) säkerställer kontroll och dataöverföring i realtid.


Intelligenta system och dataintegration

Utöver fysisk klättring fungerar denna robot som en smart dataterminal. Den har ett intelligent integrerat kontrollsystem där "allt är under kontroll." Det rumsliga positioneringssystemet säkerställer spårbarhet av inspektionsvägen. Avgörande är att roboten fungerar som en nod i ett större dataekosystem. Den aggregerar data från sina inbyggda verktyg och sin egen operativa status till en enhetlig plattform. Detta underlättar skapandet av "Structural Health Archives" och möjliggör stordataanalys för prediktivt underhåll. Den modulära designen gör det möjligt för användare att enkelt byta nyttolaster, anpassa sugväggsklätterroboten för rengöring, slipning eller detaljerad sprickdetektering. Tillämpningar: Transformering av kontaktbaserade arbetsflöden

Mångsidigheten hos sugväggsklätterroboten sträcker sig över flera industrier som kräver kontaktbaserad automation. Den är idealisk för: Säkerhetskritiska inspektioner: Ersätta människor i högriskzoner (hög höjd) för att eliminera fallrisker. Repetitiva uppgifter: Utföra mekanisk, repetitiv skanning eller rengöring med högre konsistens och precision än mänskliga arbetare. Komplexa miljöer: Arbetar på andra ojämna betongytor.

Skicka förfrågan
Kontaktinformation
  • Adress

    Rum 3025, Byggnad 1, Zon F, Guangxuan Road, Airport International Headquarters Base, Dongli District, Tianjin City, Kina

📧 Försäljningsförfrågan

Professionell säljrådgivning och skräddarsydda lösningar för att hjälpa dig få produktofferter och dedikerad service.

📝 Förfrågningsformulär

Fyll i vårt snabba förfrågningsformulär så kommer vårt affärsteam att svara på din förfrågan omgående.

🛠️ Teknisk support

24/7 teknisk assistans och fjärrfelsökning för att säkerställa stabil drift och snabb problemlösning.

📍 Kontorsplatser

Globalt kontorsnätverk som täcker Nordamerika, Europa och Asien-Stillahavsområdet för lokal support.
✈️ Tianjin Weide Aviation Technology Co., Ltd.

🚀 Karriär

Utforska nya karriärmöjligheter och gå med i ett dynamiskt, innovativt team för ömsesidig tillväxt och genombrott.
E-post
info@tjwdhk.cn
Adress
Rum 3025, Byggnad 1, Zon F, Guangxuan Road, Airport International Headquarters Base, Dongli District, Tianjin City, Kina
X
Vi använder cookies för att ge dig en bättre webbupplevelse, analysera webbplatstrafik och anpassa innehåll. Genom att använda denna sida godkänner du vår användning av cookies. Sekretesspolicy
AvvisaAcceptera